ChatGPTのような生成AIが身近になる一方で、最近は「フィジカルAI」という言葉を目にする機会も増えてきました。
名前だけを見ると、「生成AIとは別の新しいAIなの?」「人型ロボットのこと?」と思うかもしれません。
フィジカルAIとは、簡単にいうと、センサーなどを通して現実世界の状態を捉え、その情報をもとに判断し、ロボットや機械を実際に動かすAIです。
科学技術振興機構(JST)の研究開発戦略センターは、フィジカルAIを、センサーやアクチュエーターを介して環境と相互作用しながら知能を発達させる「身体性を備えたAI」と位置づけています。
ただし、単に「AIをロボットに搭載したもの」と考えるだけでは、フィジカルAIの特徴は少し見えにくくなります。
この記事では、フィジカルAIについて次の点を整理します。
- フィジカルAIとは何か
- 生成AIと何が違うのか
- なぜ「現実世界で動くこと」が難しいのか
- ロボットや自動運転、工場、介護などとどう関係するのか
- 現在できていることと、まだ課題があること
フィジカルAIを理解するポイントは、単に「AIがロボットを動かす」ということではありません。
AIが現実世界を見て、判断し、動き、その結果で環境が変わり、さらに次の判断へつながる。このような一連の流れを扱う点に特徴があります。
フィジカルAIの重要ポイントは「閉ループ」
たとえば、ロボットに「机の上にある箱を棚へ移して」と指示したとします。
ロボットはまずカメラなどから箱の位置や周囲の状態を把握し、どの方向から近づき、どこをつかむかを決めます。
ここまでは「認識して判断する」段階です。
しかし、現実世界では計画どおりになるとは限りません。
箱をつかんだ瞬間に少しずれたり、持ち上げたことで姿勢が変わったり、途中に予想していなかった障害物が入ったりすることがあります。
そこでロボットは、動いた後の状態をもう一度センサーで確認し、その結果をもとに次の行動を修正します。
つまり、
現実を観測する → 状態を判断する → 行動する → 現実が変わる → 変化した状態を再び観測する
という循環を繰り返します。
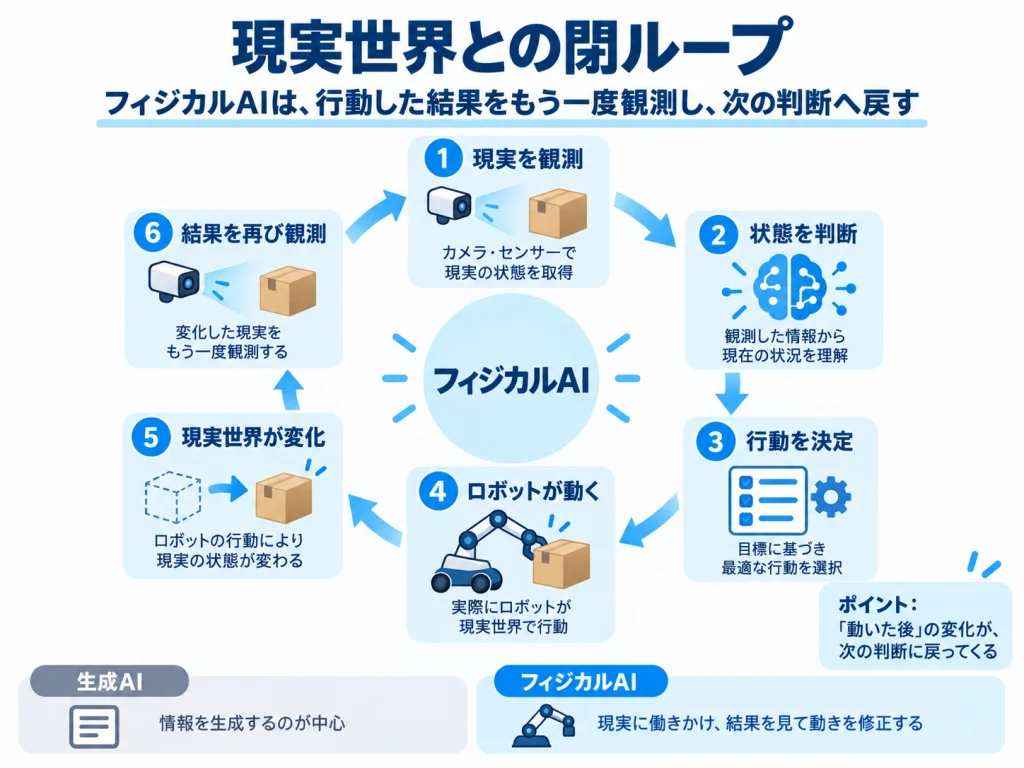
制御工学では、結果を次の制御へ戻す仕組みを「フィードバック」と呼びます。フィジカルAIを理解するときも、このような現実世界との閉じたループをイメージすると分かりやすいでしょう。
NVIDIAもフィジカルAIについて、物理世界を認識・理解・推論し、行動を実行・調整する自律システムとして説明しています。
フィジカルAIで誤解されやすいこと
フィジカルAIという言葉を聞くと、「生成AIをロボットに入れたもの」と考えるかもしれません。
たしかに、言葉で指示を受けたり、人と対話したりする部分では、生成AIの技術が関係する場合があります。
しかし、フィジカルAIの難しさはそれだけではありません。
文章を作るAIは、主に画面の中で情報を扱います。一方、フィジカルAIは、物体の位置、重さ、形、滑りやすさ、人の動き、周囲の障害物など、常に変化する現実世界を相手にします。
たとえば、同じ「コップを持つ」という動作でも、コップの形、中身の量、置かれている場所、手との距離によって必要な動きは変わります。
つまりフィジカルAIは、「頭のよいAIをロボットに載せる」だけではなく、現実世界の変化を見ながら、安全に行動するための技術なのです。
生成AIとフィジカルAIは何が違う?
生成AIとフィジカルAIは、どちらもAIという言葉でまとめられます。
しかし、得意なことや扱う対象は大きく異なります。
| 比較 | 生成AI | フィジカルAI |
|---|---|---|
| 主な対象 | 文章、画像、音声、コードなどの情報 | ロボット、自動運転、機械、現実世界の物体や環境 |
| 得意なこと | 情報を生成する、要約する、会話する、画像を作る | 周囲を認識し、判断し、実際に動作する |
| 難しさ | 文脈理解、正確性、ハルシネーション対策 | 安全性、物理的な制約、予測しにくい環境への対応 |
| 失敗の影響 | 間違った文章や画像が出る | 物を壊す、人にぶつかる、作業に失敗する可能性がある |
| 必要な能力 | 言語・画像などのパターン理解 | 認識、判断、制御、行動結果のフィードバック |
生成AIは、主に情報の世界で働きます。
一方で、フィジカルAIは現実世界で行動します。そのため、間違いが画面の中だけで終わらない点が大きな違いです。
仮想空間で練習してから現実へ
現実のロボットを学習させる場合、何万回も実機で失敗させるのは効率的ではありません。
機械は摩耗しますし、周囲の設備を壊す可能性もあります。
そこで使われるのがシミュレーションです。
コンピューター上にロボットと環境を再現し、仮想空間で大量の試行を行います。
NVIDIAは、物理法則を再現するシミュレーションをフィジカルAIの開発・学習における重要な要素として位置づけています。
ファナックもNVIDIA Isaac Simと自社のROBOGUIDEを連携させ、ロボットや周囲の環境を含めた物理シミュレーションを強化しています。
ただし、仮想世界と現実世界は完全には一致しません。
摩擦、センサーの誤差、物体の柔らかさなど、実機ではシミュレーションにはなかった違いが生まれます。
シミュレーションで学んだ能力を、どう現実世界でも機能させるか。
これもフィジカルAIの重要な課題です。
生物から「良い歩き方」を学ぶ研究も
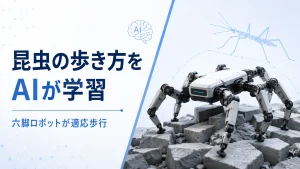
フィジカルAIを考えるうえで参考になる別の研究例が、東北大学などによる六脚ロボットの研究です。
研究グループは、ナナフシのわずか数歩分の歩行データから、「何を良い歩行と評価するか」にあたる報酬構造をAIで抽出しました。
平地の正常歩行しか教師にしていないにもかかわらず、ナナフシ型モデルを使ったシミュレーションでは、凹凸地形や脚を1本使えない状態に応じて脚の協調方法が変化しました。
さらに、その報酬構造を体格も構造も異なる六脚ロボットへ移すことで、歩行学習を約3倍高速化し、実機での歩行にも成功しています。
この研究で興味深いのは、生物の動きをそのままコピーしたわけではないことです。
移したのは、
「正解の動き」ではなく、「正解を探すための物差し」
でした。
現実世界で行動するAIを作るには、動作を一つずつ人が決めるだけでなく、機械自身が適切な行動をどう学ぶかも重要になることが分かります。
この研究については、「昆虫の『歩き方』をAIが学習 凹凸地形・脚欠損にも適応、六脚ロボットへ転用」で詳しく紹介しています。
フィジカルAI=人型ロボットではない
フィジカルAIという言葉は人型ロボットと一緒に紹介されることも多いため、「フィジカルAI=ヒューマノイド」と思われがちです。
しかし、人型であることは条件ではありません。
JSTが定義している中心概念は、センサーやアクチュエーターを介して環境と相互作用し、自律的に行動・学習・判断することです。
そのため、ロボットアームや移動ロボット、自動運転システムなどにも関係する考え方です。
重要なのは人間の姿をしているかではなく、物理世界との相互作用が知能の働きに組み込まれているかです。
現実世界で動くからこそ、安全性が難しい
フィジカルAIには、生成AIとは違う難しさがあります。
文章生成AIが誤った文章を出力する場合と違い、ロボットの誤った判断は、そのまま物理的な動作につながる可能性があります。
そのため、AIモデルそのものの性能だけでなく、
「判断を間違えたとき、システム全体として安全に止まれるか」
まで設計する必要があります。
JSTもフィジカルAIの研究開発課題として、実世界への適応だけでなく、安全性の高いフィジカルAIシステムの構築を明示しています。
ここが、フィジカルAIを単に「賢いロボット」と考えてはいけない理由の一つです。
フィジカルAIでできること・まだ難しいこと
フィジカルAIは、すでに一部の分野で利用が進んでいます。
工場のロボット、倉庫の搬送ロボット、自動運転支援、医療・介護分野の支援ロボットなど、現実世界でAIを使う場面は増えています。
ただし、人間のようにどんな環境でも柔軟に動ける段階ではありません。
| 観点 | 現在できていること | まだ難しいこと |
|---|---|---|
| 認識 | カメラやセンサーで物体、人、位置を認識する | 暗い場所、反射、物の重なり、予想外の状況への対応 |
| 判断 | 決められた条件の中で適切な行動を選ぶ | 初めて見る環境で、人間のように柔軟に判断すること |
| 動作 | 工場や倉庫など、環境が整った場所で作業する | 家庭や街中のように変化が多い場所で安全に動くこと |
| 安全性 | 一定のルールや制御で危険を避ける | 予想外の人の動きや物の落下に即座に対応すること |
| 学習 | シミュレーションや実験環境で動作を学習する | 学んだ動きを現実世界の多様な条件へ安定して移すこと |
フィジカルAIは、すでに実用化が進んでいる部分もあります。
一方で、家庭内や屋外のように状況が大きく変わる環境では、まだ多くの課題が残っています。
まとめ
フィジカルAIとは、センサーやアクチュエーターを通して現実世界と相互作用しながら、判断や行動を行う身体性を備えたAIです。
ただし、フィジカルAIを理解するうえで重要なのは、単に「AIがロボットを動かす」ということではありません。
現実を認識する
→ 行動する
→ その行動によって現実が変わる
→ 変化した結果を再び認識して行動を修正する
という循環に特徴があります。
生成AIとフィジカルAIも、完全に別の技術ではありません。生成AIや大規模言語モデルがロボットの認識や判断に使われる場合もあります。
また、人型ロボットだけを意味する言葉でもありません。
Tシャツのように毎回形が変わる物体を扱うロボットや、生物のデータから歩行原理を学ぶ六脚ロボットのように、あらかじめすべての状況を人間が決めておけない現実世界で、機械がどう適応するかという問題がフィジカルAIの中心にあります。
生成AIが「何を答えるか」を高度化してきたとすれば、フィジカルAIで問われるのは、現実世界を変化させながら、次に何をするかを判断し続けられるかです。
そして現実世界で動く以上、性能だけでなく、安全性や失敗したときの振る舞いまで含めて考える必要があります。
情報源・参考資料
- JST 研究開発戦略センター:フィジカルAI関連資料
- NVIDIA:Physical AI関連解説
- ファナック:NVIDIA Isaac Sim / ROBOGUIDE関連発表
- 東北大学:六脚ロボット・ナナフシ歩行に関する研究発表